Условия задачи
В автоматической сборочной линии требовалось многократно менять положение большого количества направляющих: выдвигать их для удержания и направления изделий и убирать для передачи заготовок и прохода других рабочих органов. Всё это необходимо было разместить в крайне тесном объёме, согласовав движения с фазами производственного цикла.
В чём трудность
Индивидуальные приводы каждого элемента резко увеличили бы габариты и сложность синхронизации. Нужно было разработать пространственно плотную механическую схему, в которой положения направляющих задаются кулачковой кинематикой, а последовательность движений воспроизводится при повторных циклах без столкновения соседних механизмов.
Решение и результат
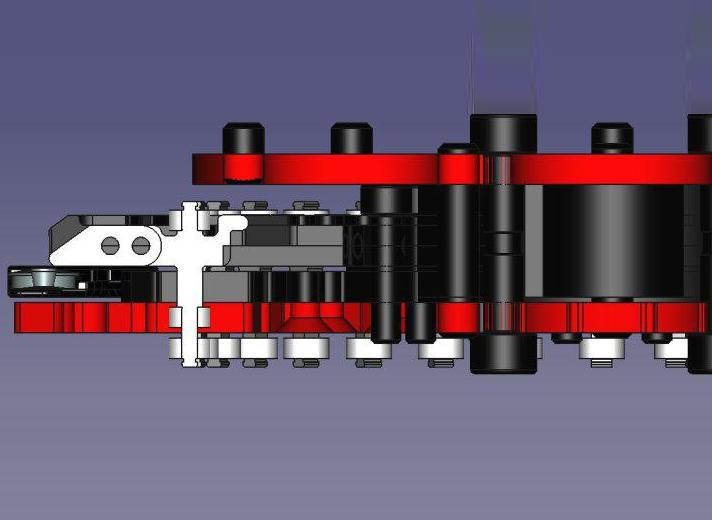
Создана система кулачков и связанных исполнительных элементов, преобразующая движение привода в согласованные выдвижения и втягивания направляющих. Конструкция рассчитана на высокую плотность компоновки. Механизм был фактически изготовлен, установлен и испытан в составе прототипа автоматической сборочной линии; следовательно, проект не ограничился CAD-моделью.