Условия задачи
Для сборки учебных роботов и модульных механизмов требовался привод, который не нуждался бы в отдельном внешнем блоке управления и механической адаптации. Модуль должен был устанавливаться как обычный элемент конструктора и передавать вращение различным типам присоединяемых деталей.
В чём трудность
В очень небольшом внутреннем объёме необходимо разместить электродвигатель, зубчатый редуктор, энкодер, электронный драйвер, микроконтроллер и разъём. Требовалось совместить точную геометрию валов и шестерён с местом для электроники и создать механический выход, подходящий как к винтовым, так и к крестообразным элементам конструктора.
Решение и результат
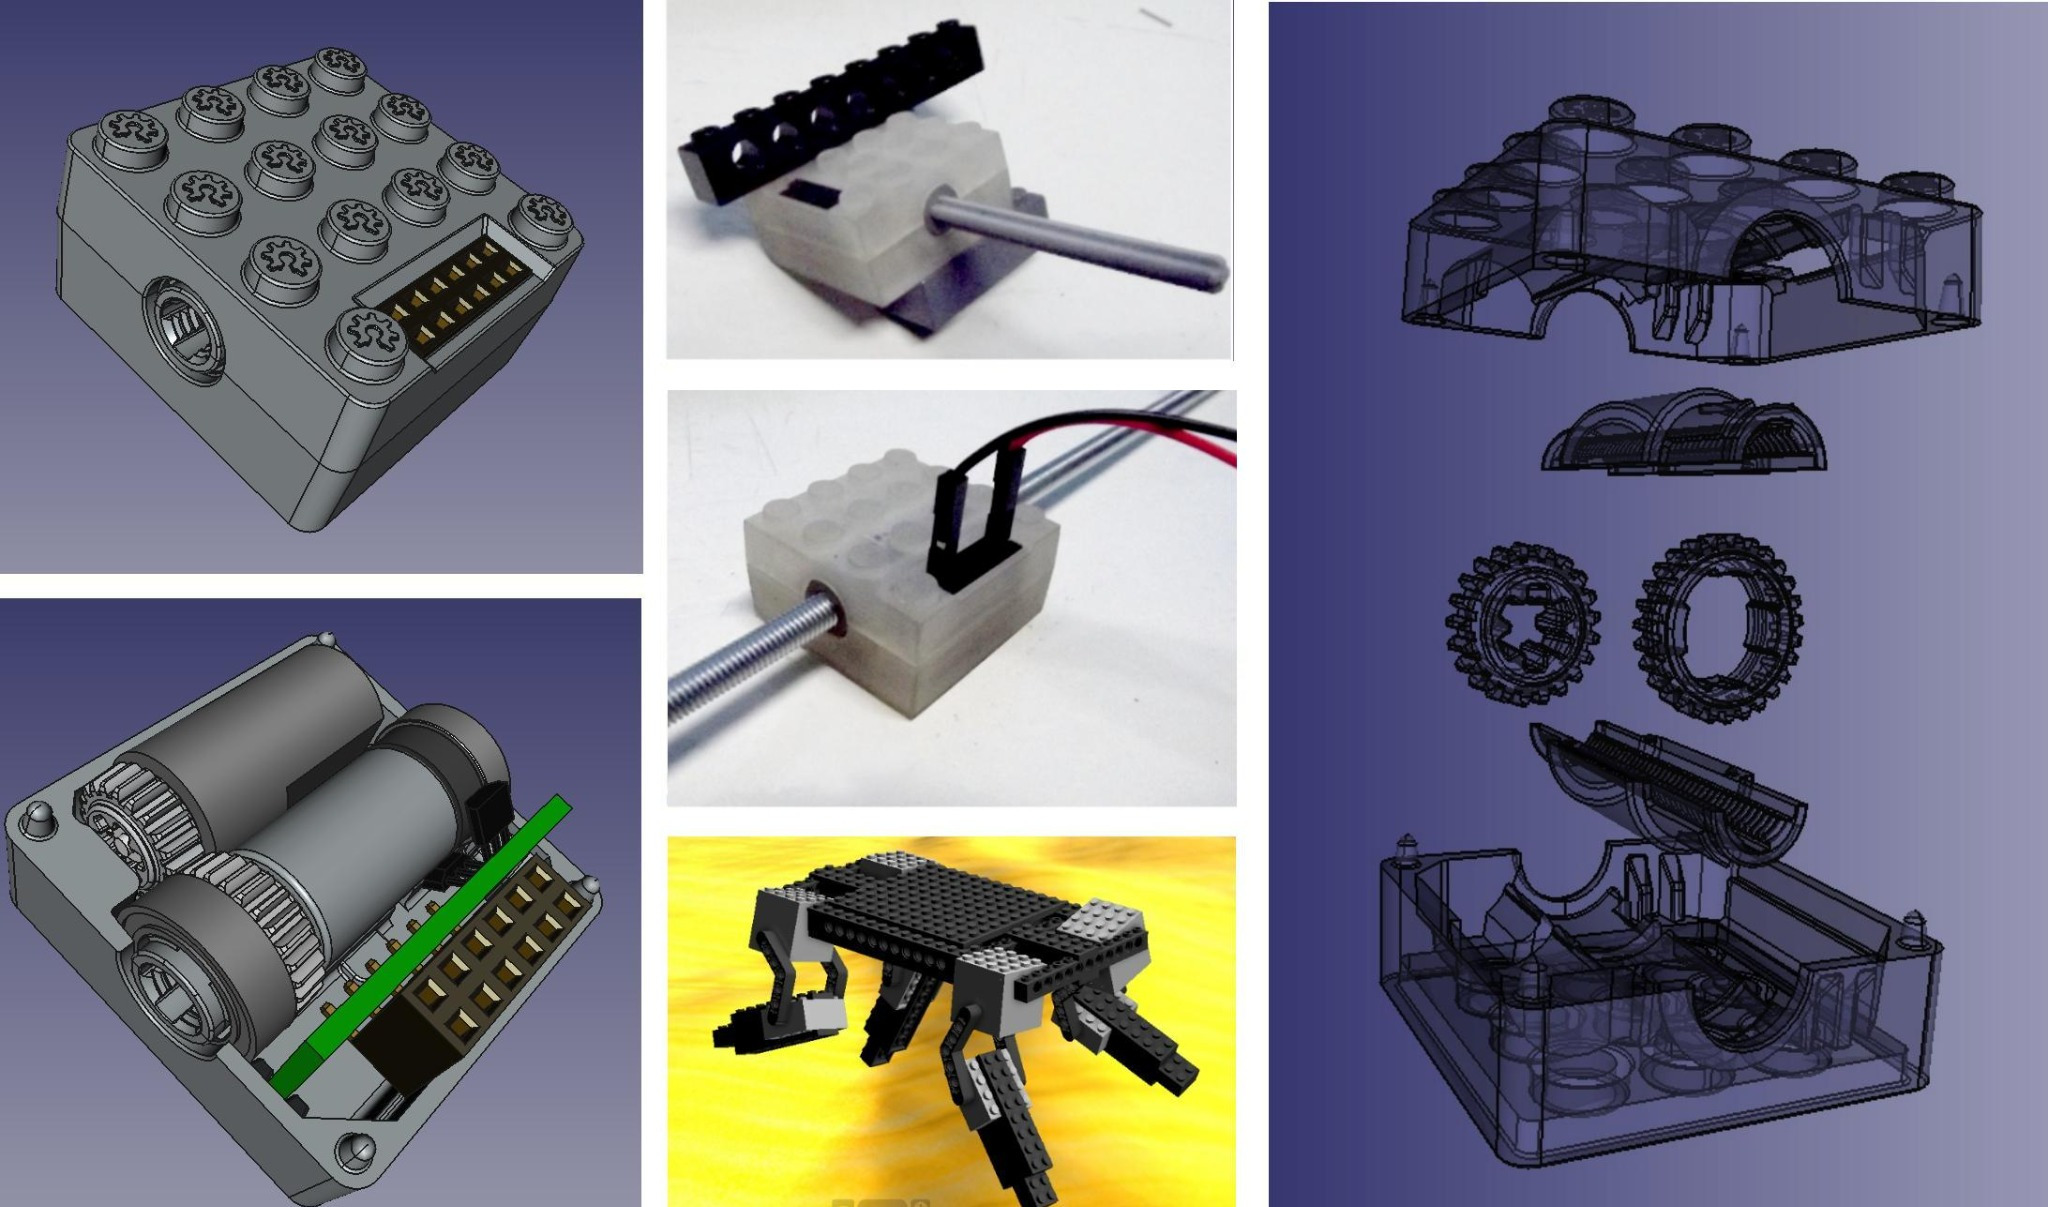
В CAD-системе разработаны корпус из двух частей, размещение зубчатой передачи, электродвигателя, электронных компонентов и универсального выходного вала. Проработаны посадочные места, присоединительные элементы конструктора и электрический разъём. Изготовлен и испытан физический прототип. Подборка изображений включает внешний вид, внутреннюю компоновку, взрыв-схему, фотографии образца и пример его установки в робототехническую модель. Численные показатели ресурса и точности обратной связи не заявлены.