Условия задачи
В роторной автоматической линии требовалось фиксировать и центрировать изделия с разбросом геометрических размеров, а в разные моменты рабочего цикла освобождать или подводить рабочие элементы для стыковки с другими подвижными узлами. Нужно было организовать это в компактном пространстве при движении по замкнутой траектории.
В чём трудность
Жёсткие фиксаторы плохо переносят разброс размеров: возможны заклинивание или недостаточное удержание. Независимые активные приводы каждого элемента усложняли бы компактный ротор. Кроме того, направляющие требовали сложной формы и устойчивых к скольжению рабочих поверхностей. Нужно было совместить упругую адаптацию с повторяемой механической последовательностью движений.
Решение и результат
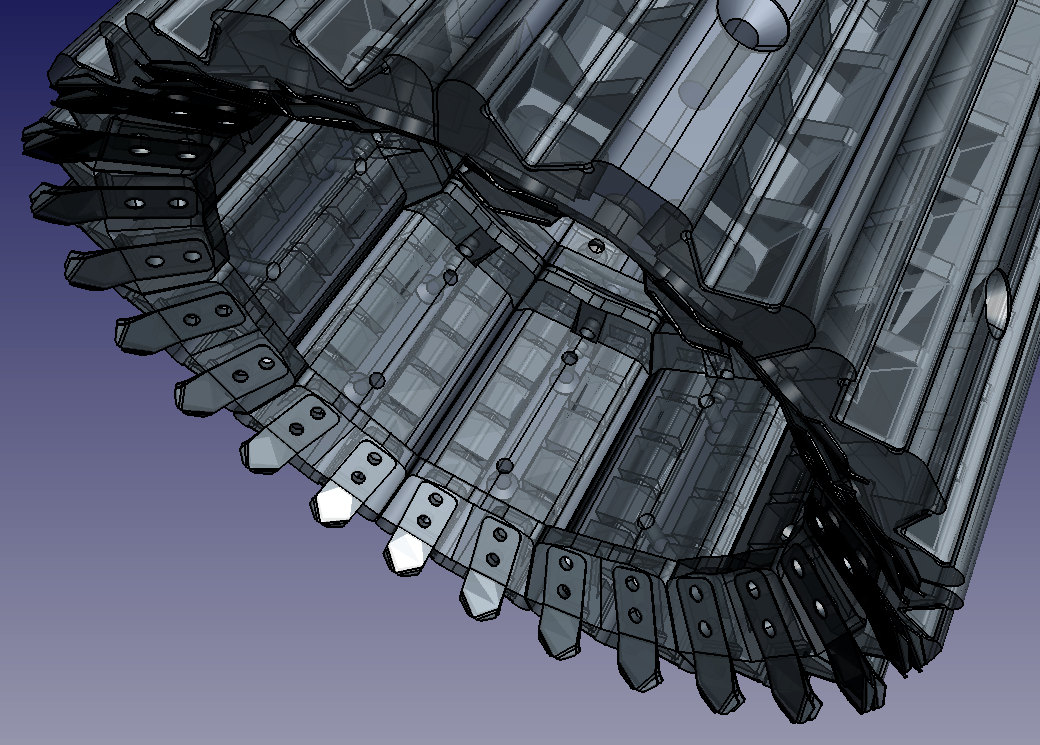
Разработаны изготовленные и термообработанные пружинные фиксаторы для удержания и центрирования заготовок. Кулачки переводят их в приподнятое и опущенное положение в заданных точках траектории. Несущий каркас выполнен из металла, пространственные направляющие — методом 3D-печати, а участки скольжения снабжены нержавеющими вставками. Прототип изготовлен и испытан в составе реальной автоматической линии.