Условия задачи
Для автоматического технологического оборудования требовался простой дозатор сыпучих материалов, которые плохо выходят из бункера самотёком: склонны образовывать горки, зависать и создавать устойчивые своды у выпускного отверстия. Нужно было организовать управляемую подачу материала в нижнюю камеру и иметь возможность изменять её интенсивность без сложной системы дополнительных мешалок и разрушителей сводов.
В чём трудность
В обычном бункере материал может опираться на неподвижные стенки и края выпускного отверстия, образуя структуру, которая препятствует движению даже при наличии свободного пространства ниже. Увеличение прохода или добавление отдельных механизмов усложняет конструкцию и не всегда устраняет первопричину. Требовалось изменить саму кинематику зоны разгрузки так, чтобы материал не получал устойчивой неподвижной опоры и перемещался под действием дозирующего органа.
Решение и результат
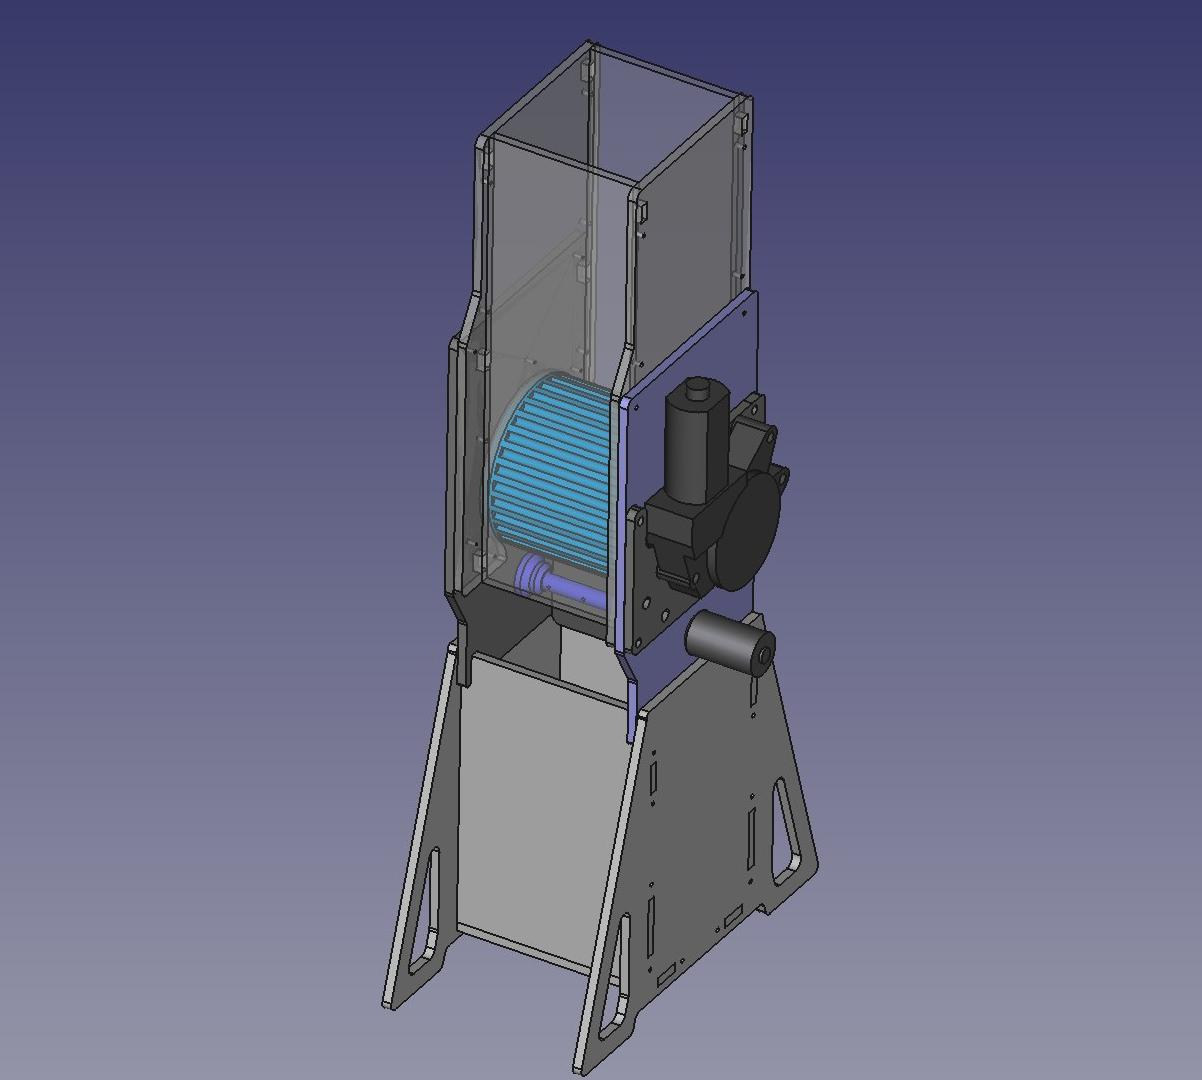
Предложена конструкция, в которой нижняя поверхность бункера выполнена в виде активно движущегося рабочего элемента. На трёхмерной модели показан цилиндрический ротор, расположенный под загрузочной камерой: при вращении он вовлекает материал в движение и перемещает его в нижний тракт. Изменением скорости привода предусматривается регулирование подачи. Решение совмещает функции дозирования и противодействия зависанию в одном механизме.