Условия задачи
Для приёма изделий из автоматической сборочной линии требовалось размещать их на паллете в заданном порядке, а не накапливать беспорядочно в лотке. Продукция поступала сверху из фиксированной точки, поэтому было возможно двигать сам приёмный стол, выбирая свободную позицию для очередного изделия.
В чём трудность
Требовалось точно и согласованно управлять двумя линейными осями, выдерживать порядок заполнения сетки и успевать перемещать платформу между циклами выдачи. Ошибки выбора координат могли привести к неправильной укладке. При этом механизм должен был оставаться достаточно компактным для размещения под выходным узлом линии.
Решение и результат
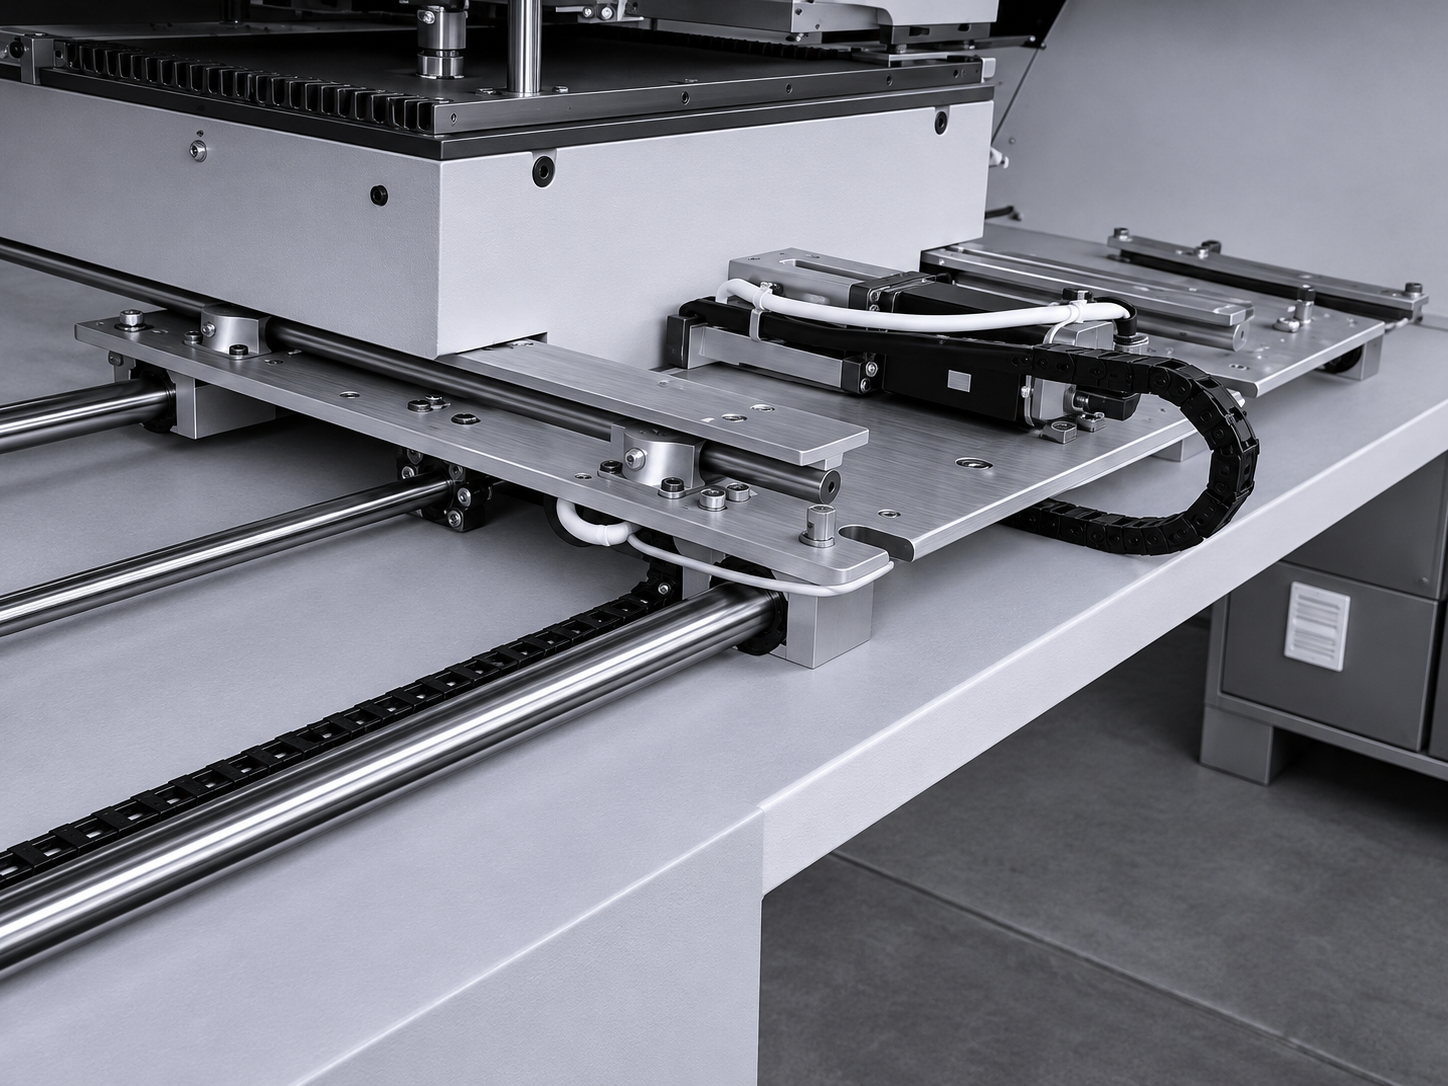
Разработан и изготовлен стол с линейными направляющими, шаговыми приводами и датчиками. Программа последовательно выбирает координаты рядов и столбцов паллеты, подводя очередную позицию под неподвижную точку выдачи изделия. На фотографии виден физический узел. Программный принцип укладки позволяет формировать регулярную матрицу изделий без индивидуального манипулятора для каждого экземпляра.