Исследования и разработки
Публичные результаты инженерной программы, разбитые по тематическим направлениям.
Иерархия направлений
Карточки публикаций выбранного направления (2)
Открытый бесщёточный сервопривод Robossembler с прецессирующим редуктором
Партнёрская разработка Robossembler: компактный бесщёточный привод для роботизированных манипуляторов. Проект объединяет двигатель, прецессирующий редуктор 1:43 и управляющую электронику на STM32 с обменом по CAN-FD. Разрабатывается как открытая конструкция с использованием 3D-печати и доступных технологий. Изготовлены и проверены опытные компоненты; готовность двигателя, редуктора и контроллера различается.
Результаты исследования ↗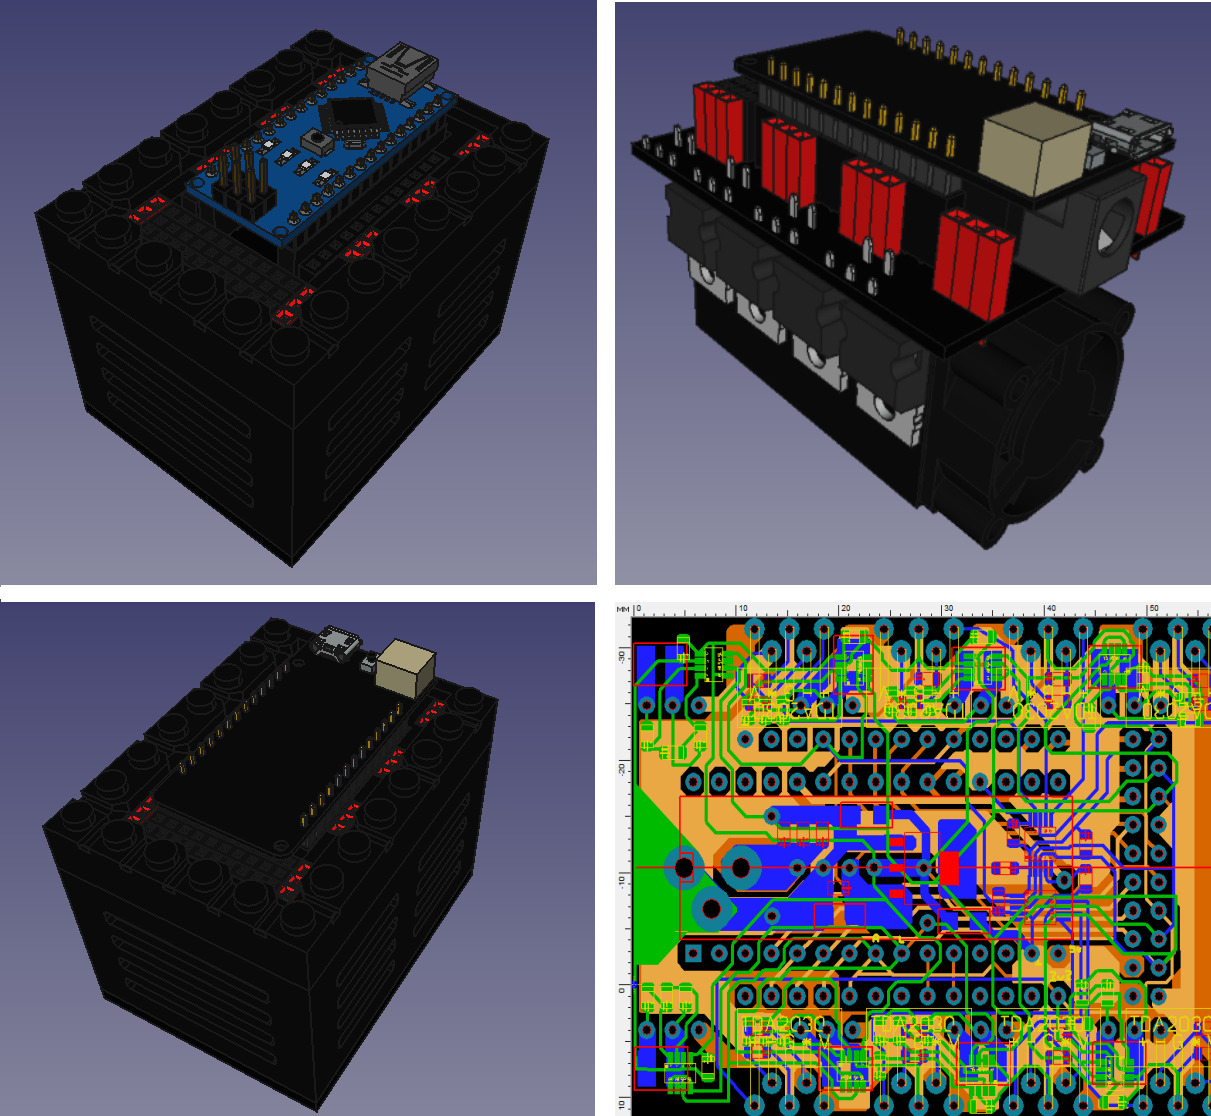 Стандартные компоненты
Универсальный силовой контроллер для Arduino, ESP32 и лабораторных экспериментов
Разработка, изготовление и испытание универсального электронного контроллера для образовательных и лабораторных экспериментов с Arduino и ESP32. Выполнены топология печатной платы, трёхмерная компоновка компонентов и корпуса. Программное назначение функций входов и выходов позволяет создавать разнообразные приборы и системы обратной связи на одной аппаратной платформе.
Результаты исследования ↗